厂商:上海轮廓科技有限公司
备案号:粤ICP备2021138226号-24A
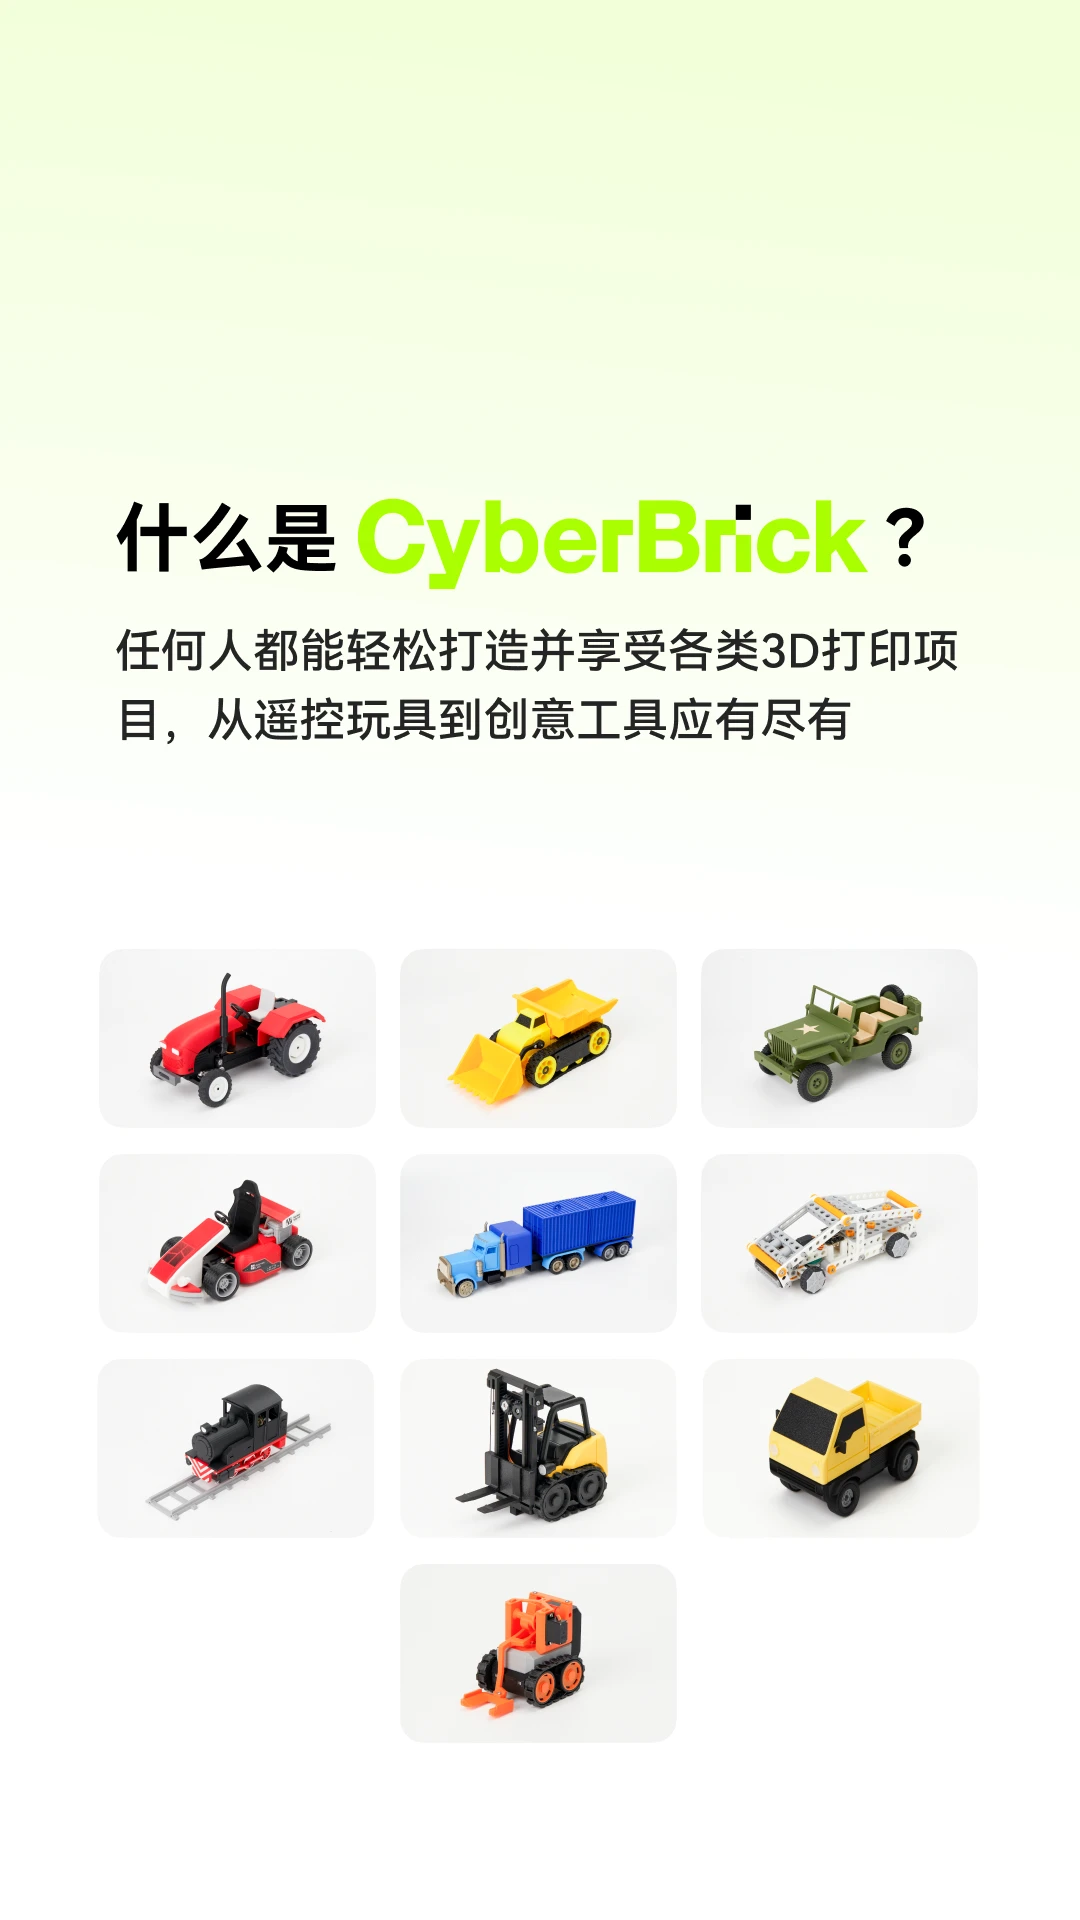
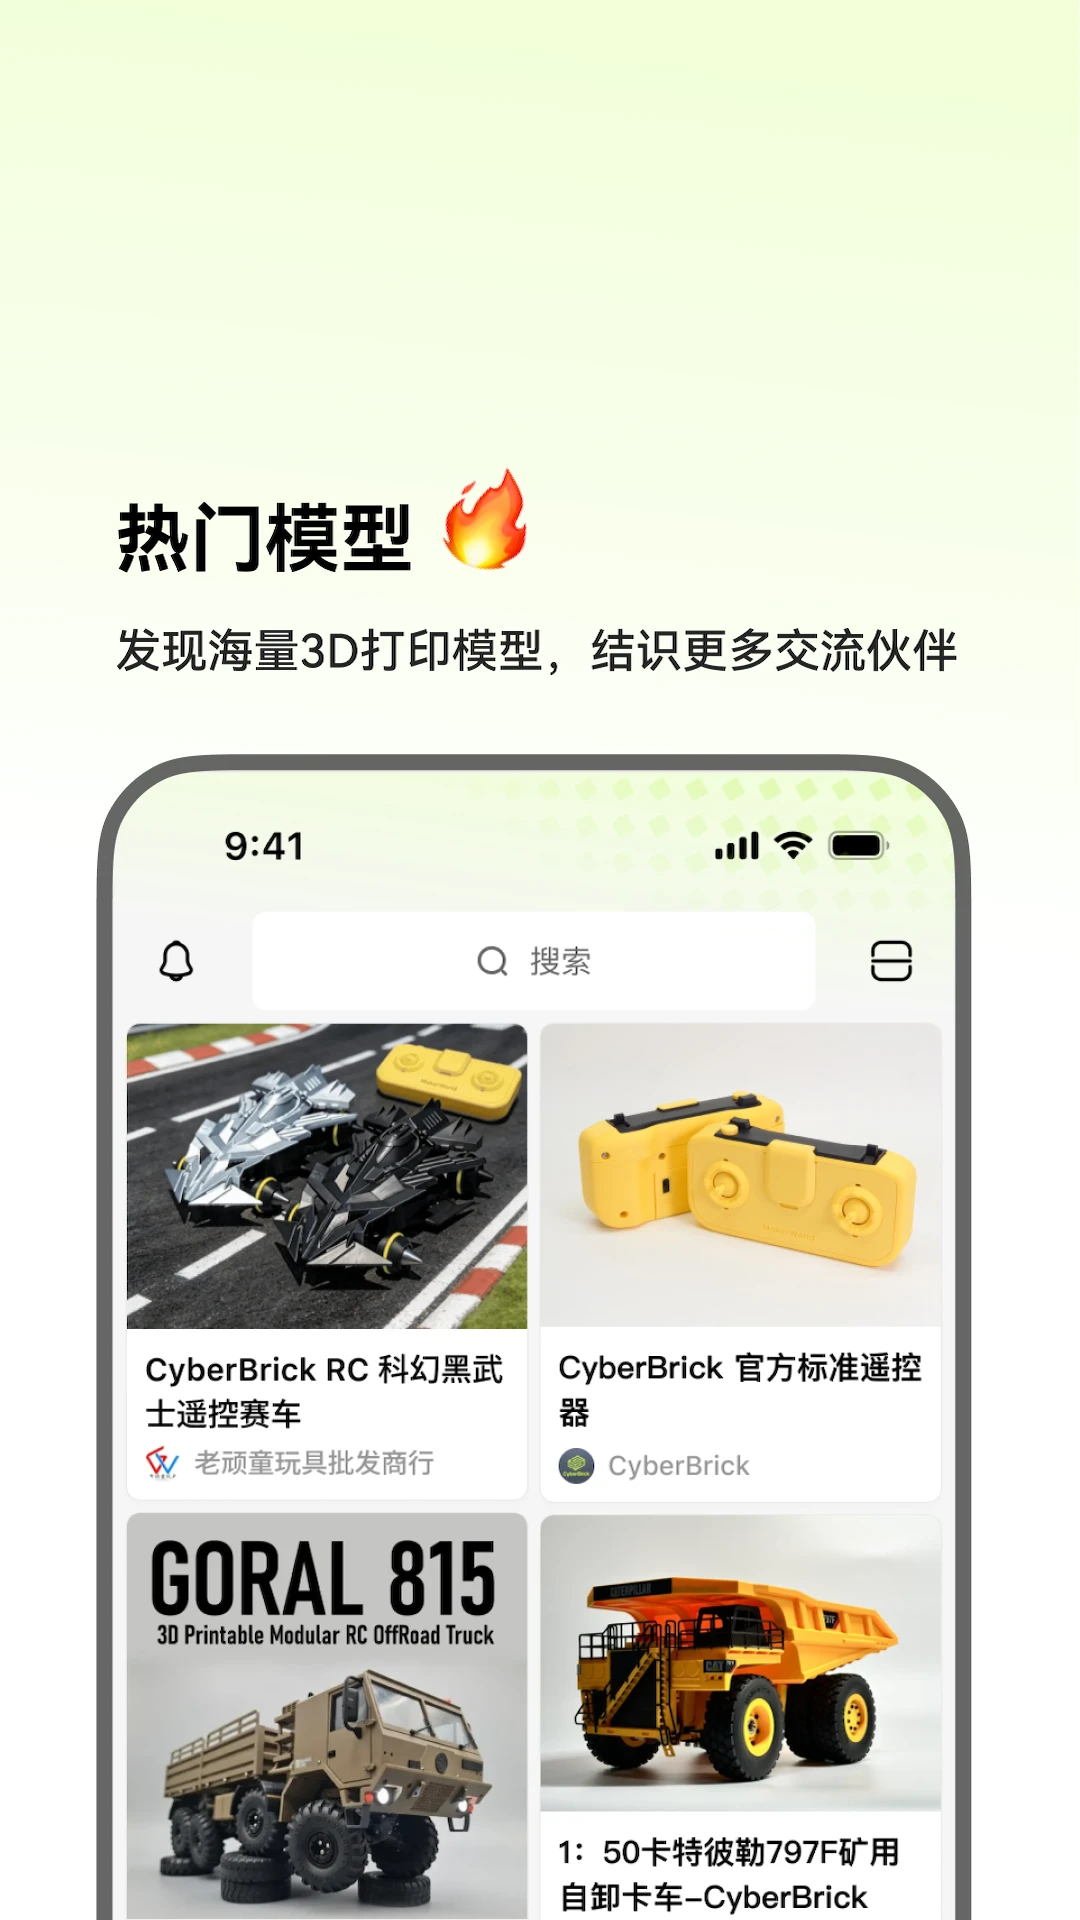
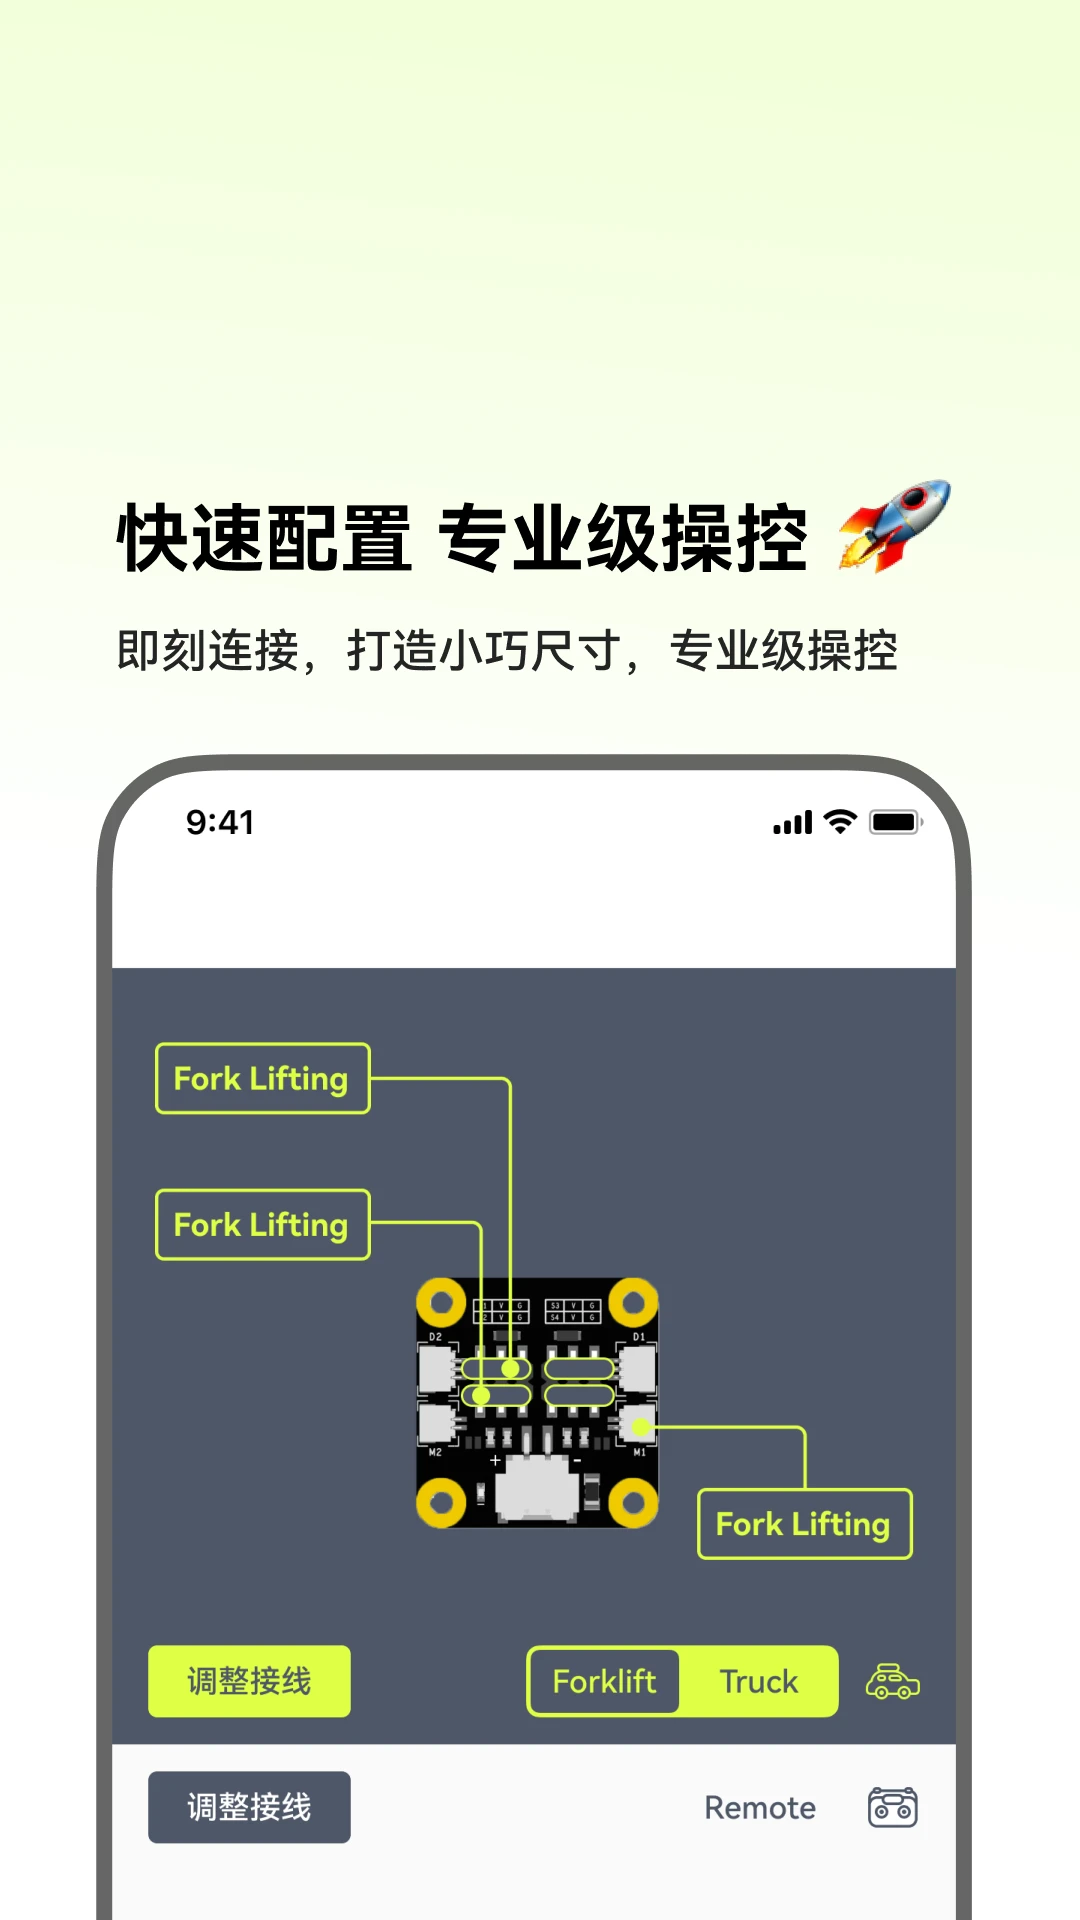
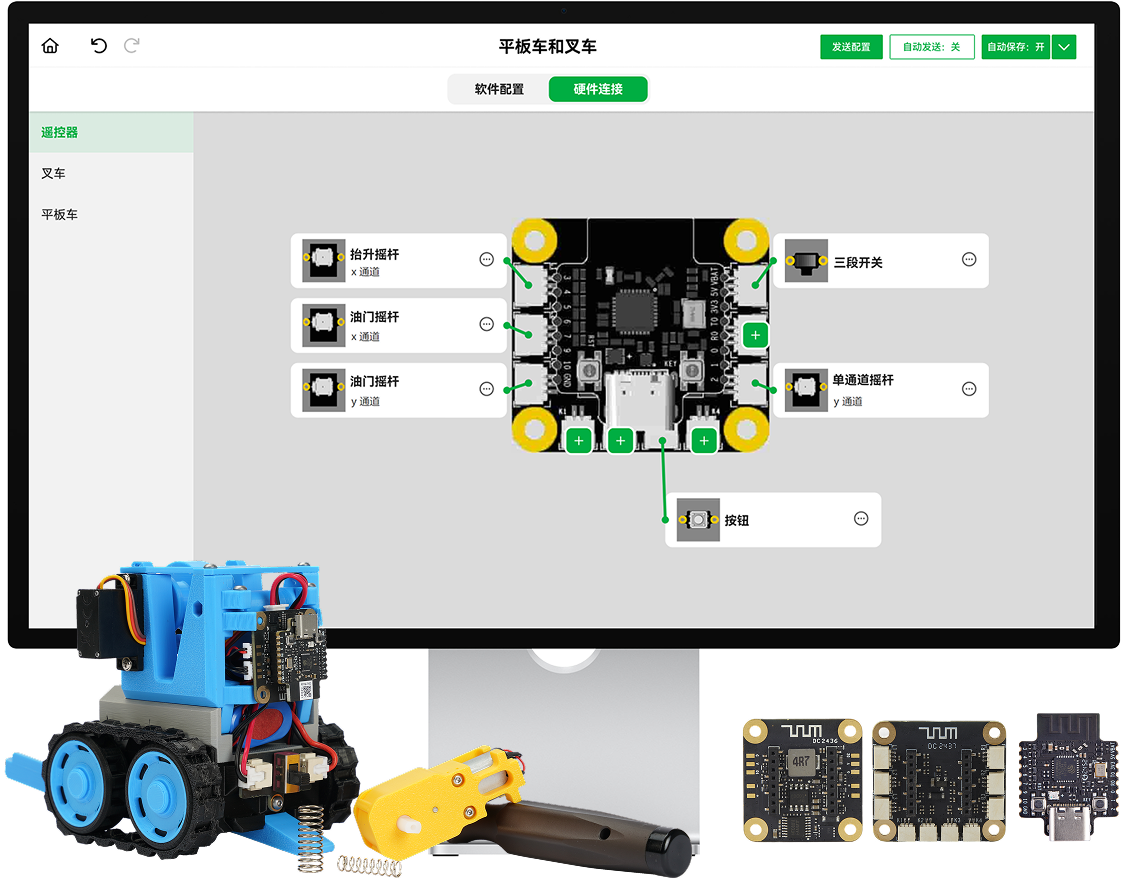
CyberBrick是一款专为创客与3D打印爱好者打造的无线项目控制软件,能够与CyberBrick核心板通过蓝牙建立稳定连接,让用户在手机上轻松浏览、下载、加载和配置各类创意项目。无论你是想远程操控小车、机械臂还是其他DIY电子装置,只需打开应用即可完成项目预览与参数调整,彻底摆脱数据线束缚。应用界面简洁直观,支持项目实时推送至核心板,从装配说明到控制配置一应俱全,是连接数字模型与物理世界的得力助手。
1.首先确保CyberBrick核心板已正确安装电池并处于开机状态,指示灯呈闪烁待连接模式。
2.打开手机蓝牙功能,进入CyberBrick应用首页,点击右上角的“添加设备”按钮。
3.在设备列表中寻找名称以“CyberBrick”开头的蓝牙信号,点击即可发起配对请求。
4.配对成功后应用会自动跳转至连接确认页,核对核心板编号无误后点击“确认连接”。
5.连接完成后主界面会显示核心板当前电量与信号强度,此时即可开始浏览项目库。
6.若首次连接失败,请关闭手机蓝牙重新开启,并确保核心板与手机距离在3米以内。
1.在项目库中挑选你想要运行的项目,点击进入项目详情页查看预览效果与所需配件清单。
2.确认项目适配你的核心板型号后,点击页面底部的“下载到本地”按钮缓存项目文件。
3.下载完成后点击“发送到核心板”,应用会通过蓝牙将项目数据分包传输。
4.传输过程中请保持手机与核心板距离稳定,页面会显示实时进度条与剩余时间。
5.传输完毕核心板会自动重启并加载新项目,此时可在手机端查看运行日志。
6.如需切换项目,重复上述步骤即可覆盖旧项目,无需手动清除核心板存储。
| 配置模块 | 功能说明 | 操作要点 |
| 电机通道 | 分配左右轮或机械臂关节对应的电机接口 | 拖动滑块调整正反转与最大转速 |
| 舵机角度 | 设定舵机初始角度与运动范围 | 输入0-180度数值,点击测试按钮验证 |
| 传感器阈值 | 调整红外或超声波传感器的触发距离 | 滑动条设置临界值,实时查看反馈数据 |
| 装配引导 | 图文步骤展示零件拼接顺序与螺丝规格 | 左右滑动切换步骤,点击图片可放大查看 |
CyberBrick核心板运行的是基于RTOS的嵌入式实时操作系统,专为低功耗蓝牙通信与电机控制优化。手机端应用则支持Android 8.0及以上版本,iOS用户也可通过兼容模式使用。核心板固件可通过应用内“检查更新”功能在线升级,无需额外烧录工具。系统资源占用极低,确保项目运行流畅不卡顿。
CyberBrick官方允许个人用户用于学习、研究和非商业性创作。若需将基于CyberBrick开发的项目用于商业展示、教学收费或产品原型销售,建议联系官方获取授权说明。应用内提供的项目模板仅供学习参考,直接用于商业用途可能涉及第三方版权,请自行核实项目来源的授权协议。
 首页
 安卓游戏
 安卓软件
 热门专题
 更多
 鄂公网安备42011502001927号