厂商:上海智元新创技术有限公司
备案号:沪ICP备2023019007号-3A
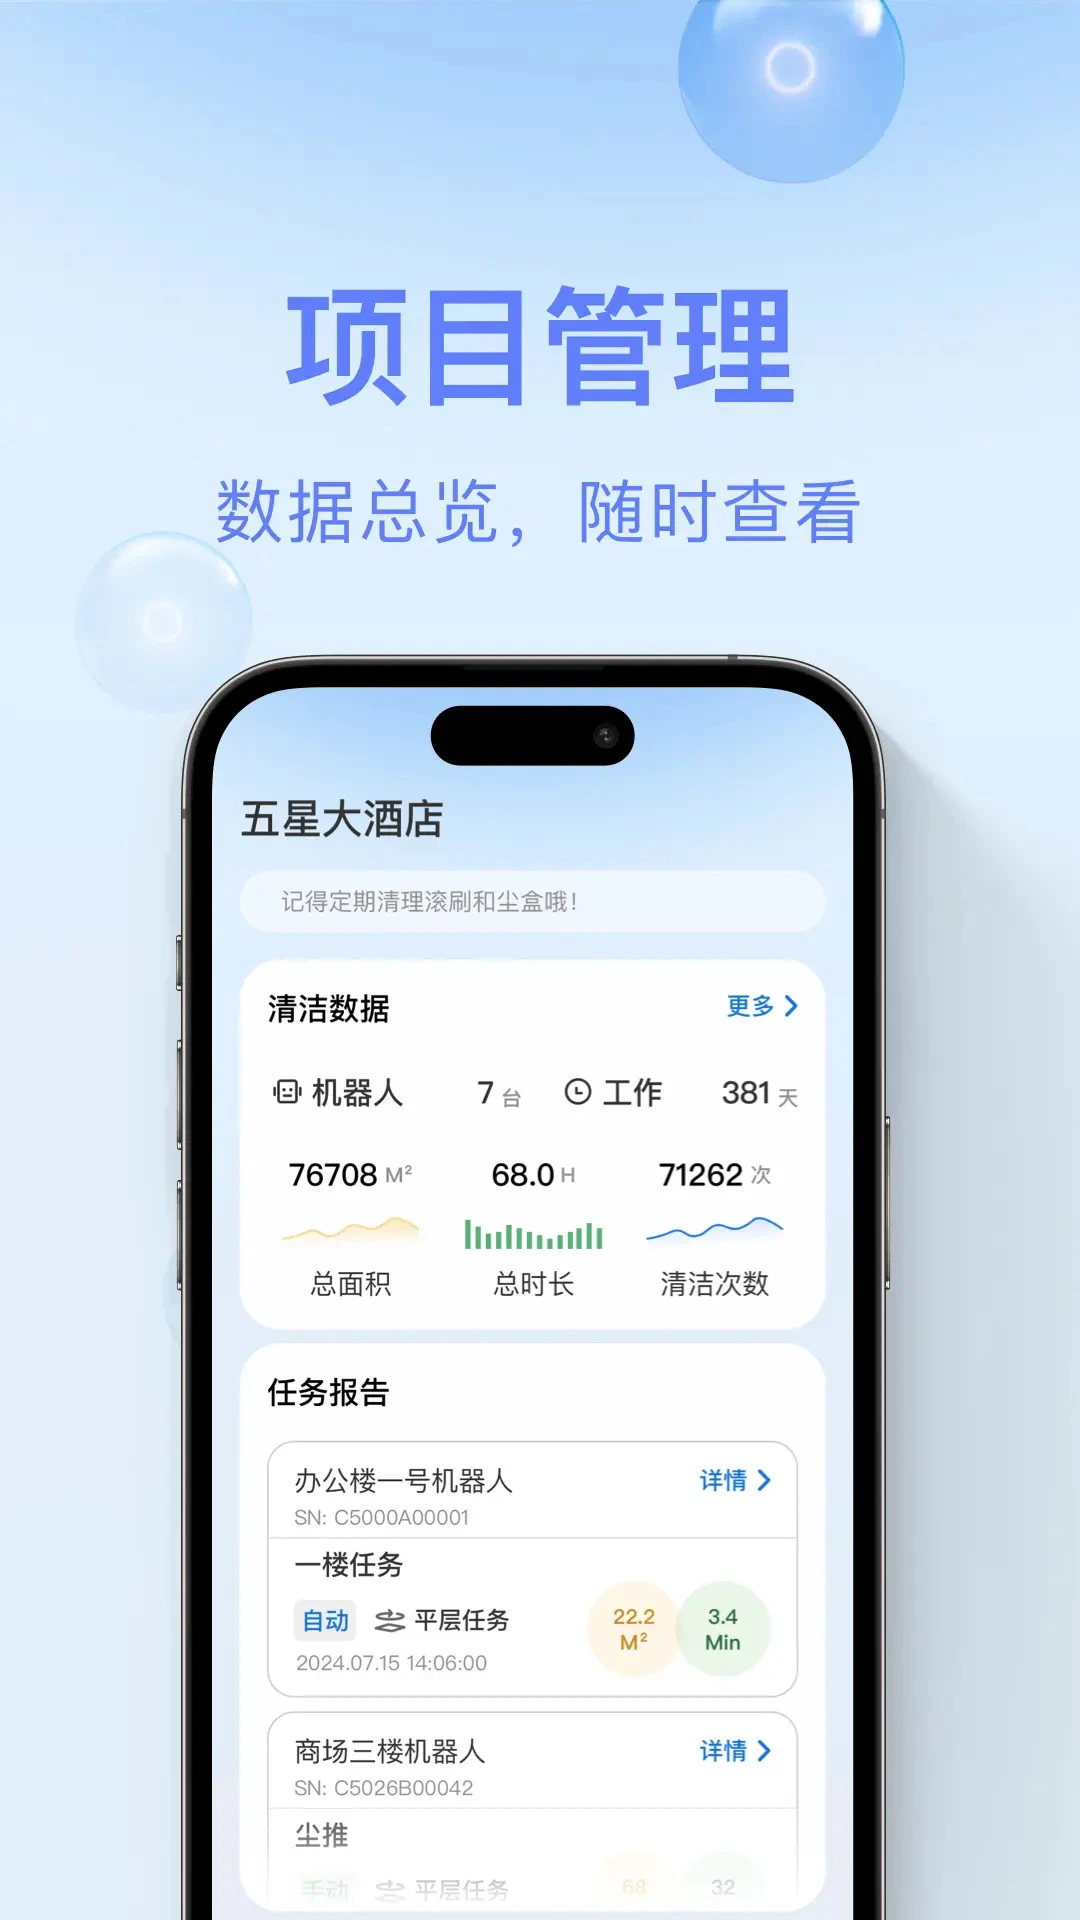
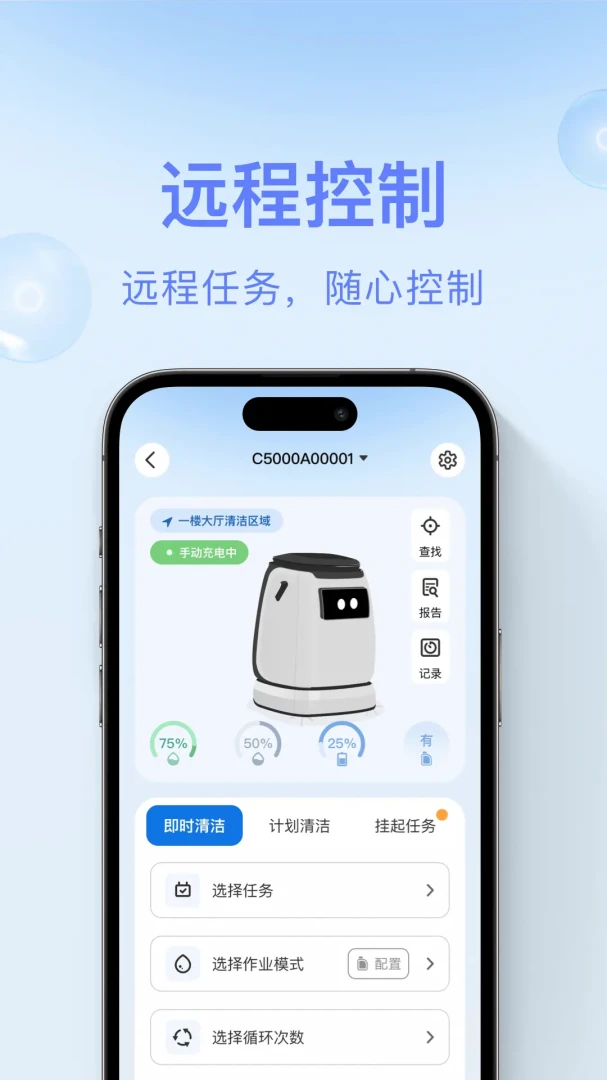
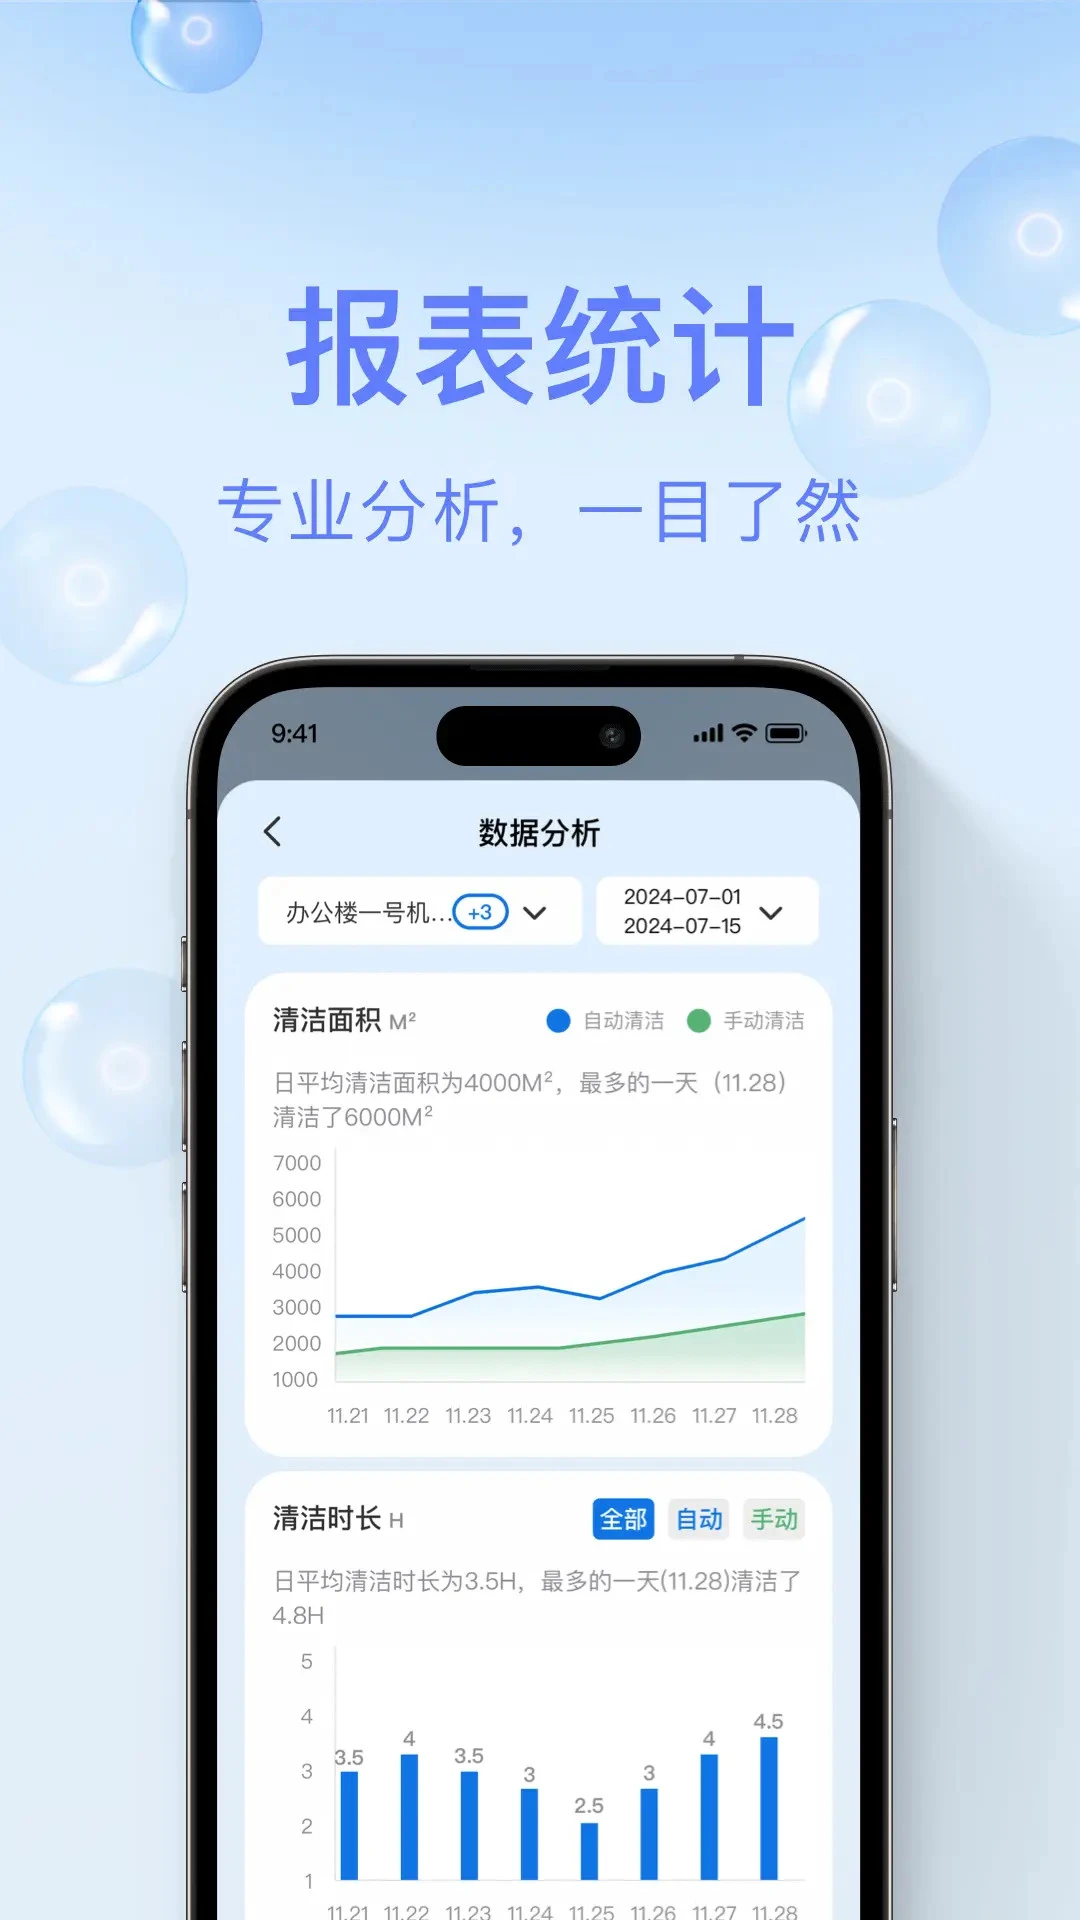
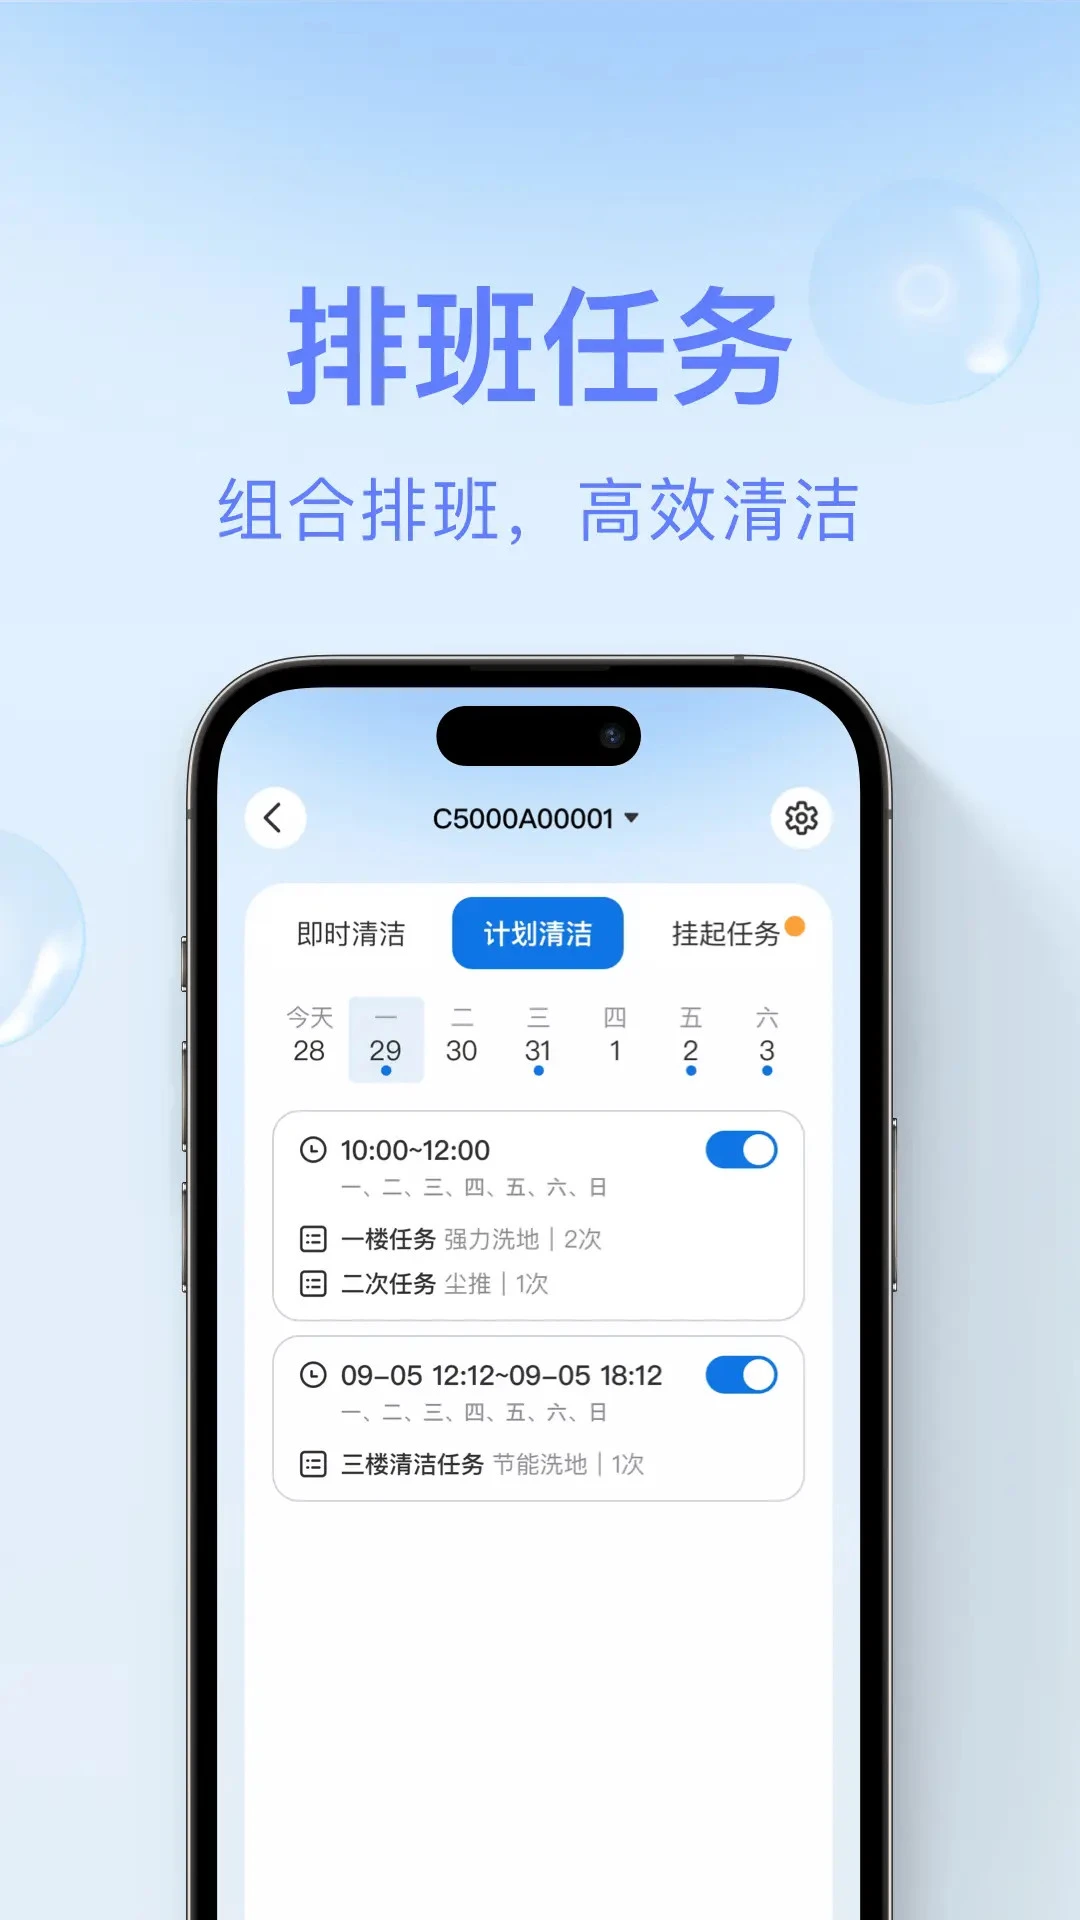
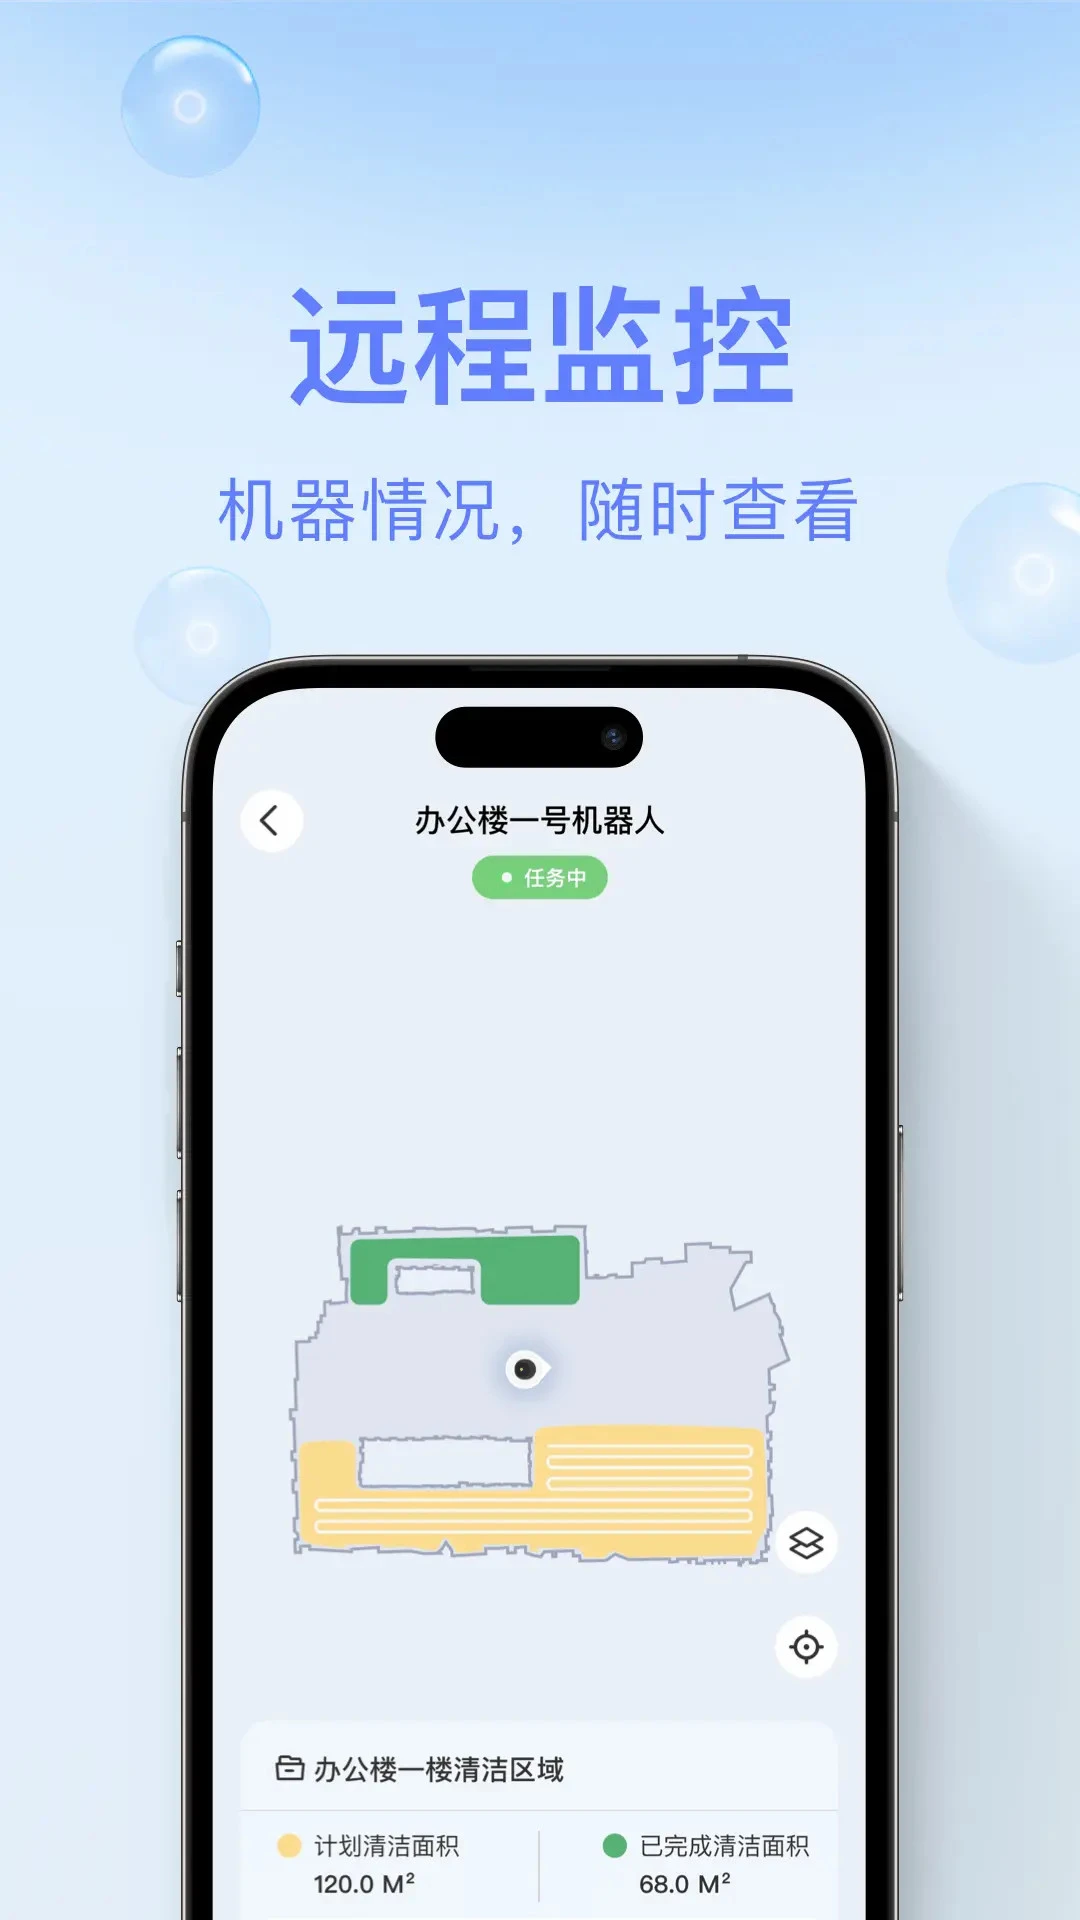
BrawnBot Go是一款专为机器人爱好者与开发者打造的智能管理助手软件,它集成了设备连接、固件升级、参数调试及日志分析等核心功能于一体。通过直观的图形化界面,用户无需编写复杂代码即可轻松操控各类硬件机器人。该软件支持多平台兼容,能够自动识别常见通信协议,大幅降低使用门槛。无论是教育场景中的教学演示,还是家庭环境下的娱乐互动,BrawnBot Go都能提供稳定高效的管理体验,帮助用户快速上手并深入探索机器人技术的无限可能。
1.确保机器人已开机并处于蓝牙或WiFi可发现模式。
2.打开BrawnBot Go应用,点击主界面右上角的“添加设备”按钮。
3.在弹出的搜索列表中,根据信号强度选择目标机器人名称。
4.输入预设配对码或直接确认自动匹配请求。
5.等待进度条完成初始化握手,状态显示为绿色即表示连接成功。
1.进入“我的设备”页面,选中需要更新的机器人。
2.点击底部菜单中的“系统设置”选项。
3.选择“检查更新”,系统将自动比对当前版本与云端最新包。
4.若有新版本,点击下载图标开始传输数据包。
5.传输完成后,保持机器人与手机距离不超过两米。
6.点击“执行刷机”,期间切勿断电或断开连接。
7.重启后查看版本号确认更新生效。
1.BrawnBot Go主要适配Android系统,最低要求为Android 8.0及以上版本。
2.对于iOS用户,目前仅支持iPhone XS及后续机型,需运行iOS 14.0以上。
3.Windows PC端可通过模拟器运行安卓版APK文件实现管理。
4.macOS暂无原生客户端,建议通过Web端远程访问服务器节点。
5.所有平台均需开启定位权限以确保蓝牙扫描正常运作。
6.若遇到兼容性问题,请前往官网下载对应平台的补丁包。
1.连接失败时请检查手机蓝牙开关是否已关闭再重新开启。
2.控制延迟高可能是因为周围存在大量同频干扰设备。
3.电量显示不准可尝试在设置中校准电池曲线。
4.无法上传日志请确认存储空间充足且网络通畅。
5.界面闪退通常是缓存冲突导致,清除应用数据即可恢复。
6.如遇其他异常,请在社区论坛提交详细复现步骤。
| 功能模块 | 具体说明 | 适用场景 |
|---|---|---|
| 可视化编程块 | 拖拽式积木组合逻辑,实时映射到底层C++指令,支持条件判断与循环嵌套。 | K-12STEM教育课堂,学生快速理解算法结构。 |
| 运动轨迹回放 | 记录传感器原始数据流,生成3D路径动画,支持逐帧步进分析与误差标注。 | 机器人竞赛复盘,精准优化行走策略。 |
| 多机协同调度 | 内置Mesh组网协议,允许单一主控同时指挥多达10台从属机器人同步动作。 | 仓储物流演示,展示集群智能协作能力。 |
| 自定义仪表盘 | 用户可自由布局速度、温度、电压等关键指标卡片,支持阈值报警推送。 | 工业巡检监控,实时掌握设备健康状态。 |
| 语音指令集成 | 对接主流AI音箱API,实现离线唤醒词识别与自然语言命令解析。 | 智能家居陪伴,老人儿童无障碍交互。 |
| 软件名称 | 推荐星级 | 功能优势 |
| 机器人管理平台 | ★★★★★ | 支持多品牌机器人统一接入与管理。 |
| ROS Web Tools | ★★★★☆ | 轻量级网页端ROS监控与调试工具。 |
| Fleet Management Software | ★★★★★ | 专为大规模机器人车队调度设计。 |
| RoboDK | ★★★★☆ | 强大的工业机器人离线编程仿真平台。 |
| Gazebo | ★★★☆☆ | 开源机器人仿真环境,社区资源丰富。 |
| Robot Studio | ★★★★☆ | ABB官方提供的机器人虚拟调试软件。 |
| Universal Robots Ursim | ★★★★☆ | UR机器人专用仿真与配置管理工具。 |
 首页
 安卓游戏
 安卓软件
 热门专题
 更多
 鄂公网安备42011502001927号